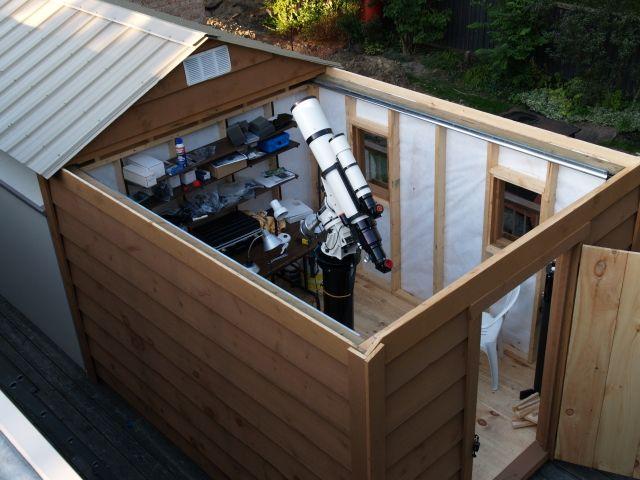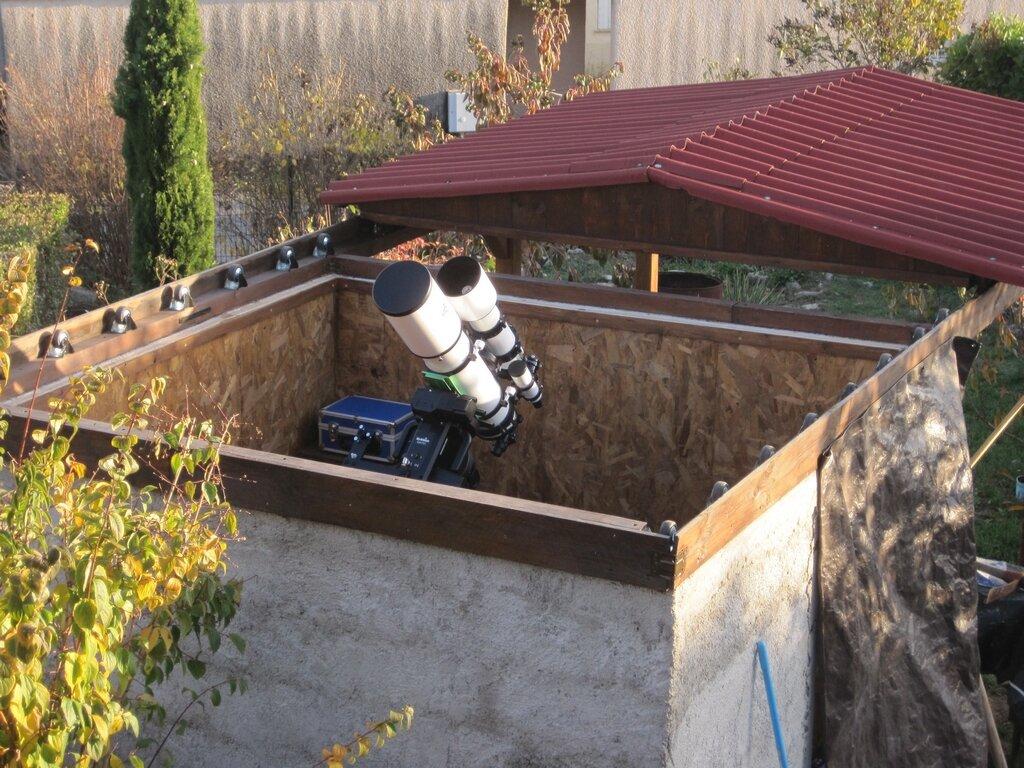
Un toit roulant impressionne, surtout lorsqu’il faut déplacer une structure de plusieurs centaines de kilos.
Pourtant, son principe est simple. Et il réserve une surprise : un toit lourd ne nécessite pas forcément un moteur énorme.
Ce qui compte, c’est l’effort réellement nécessaire pour le déplacer. Un toit bien équilibré, correctement aligné et qui roule facilement peut demander moins d’effort qu’un toit plus léger, mais mal conçu. Cet effort dépend aussi de l’endroit où se trouve votre observatoire, car le vent et le climat ajoutent leurs propres contraintes.
Voilà pourquoi on ne commence pas par choisir un moteur. On commence par le chalet, son environnement et la façon la plus simple d’y installer un toit amovible. Le moteur vient ensuite, en pensant déjà à l’automatisation.
Dans cet article, vous allez découvrir la méthode en 5 étapes, le rôle du contrôleur et de ses capteurs, les erreurs à éviter et la manière d’automatiser votre toit.
La méthode en 5 étapes
Étape 1 : comprendre l’environnement de votre site
Avant de dessiner quoi que ce soit, observez l’endroit où vous vivez. Votre région, votre altitude et l’exposition du terrain imposent des contraintes à intégrer dès le départ.
- Le vent : Un toit est une grande surface exposée. Un vent fort peut le freiner, le soulever ou le pousser, ce qui modifie l’effort demandé au moteur. Votre chalet est-il abrité ou en terrain dégagé ? D’où viennent les vents dominants ?
- La neige et le gel : Une charge de neige alourdit le toit, et le gel peut augmenter la résistance des rails et des roulettes. Beaucoup d’installations prévoient des fils chauffants, mais même une faible couche résiduelle doit être prise en compte dans le dimensionnement. Pensez aussi, dès la conception, à rendre le toit facilement accessible pour pouvoir le déneiger si nécessaire.
- La pluie, l’humidité, la poussière et les écarts de température : Ces éléments influencent l’usure, la corrosion et les frottements au fil du temps.
Une règle simple : votre moteur doit être dimensionné pour le pire cas raisonnable de votre site, et non pour une journée calme.
Étape 2 : partir de l’architecture du chalet
Observez ensuite votre bâtiment :
- sa forme et ses dimensions ;
- la structure sur laquelle le toit pourra reposer et rouler ;
- l’espace nécessaire pour que le toit se déplace complètement ;
- la solution de toit amovible la plus simple, compte tenu de cette architecture.
La solution la plus simple est presque toujours la meilleure : moins de pièces mobiles, moins de réglages, moins de risques de blocage.
Étape 3 : concevoir le toit et son roulement
Une fois le principe retenu, on dimensionne la structure, les rails et les roulettes. Trois éléments travaillent ensemble.
La structure doit être assez rigide pour conserver sa géométrie et correctement équilibrée pour se déplacer sans difficulté. Il faut éviter les déformations, les points de blocage, les frottements inutiles et les problèmes d’alignement.
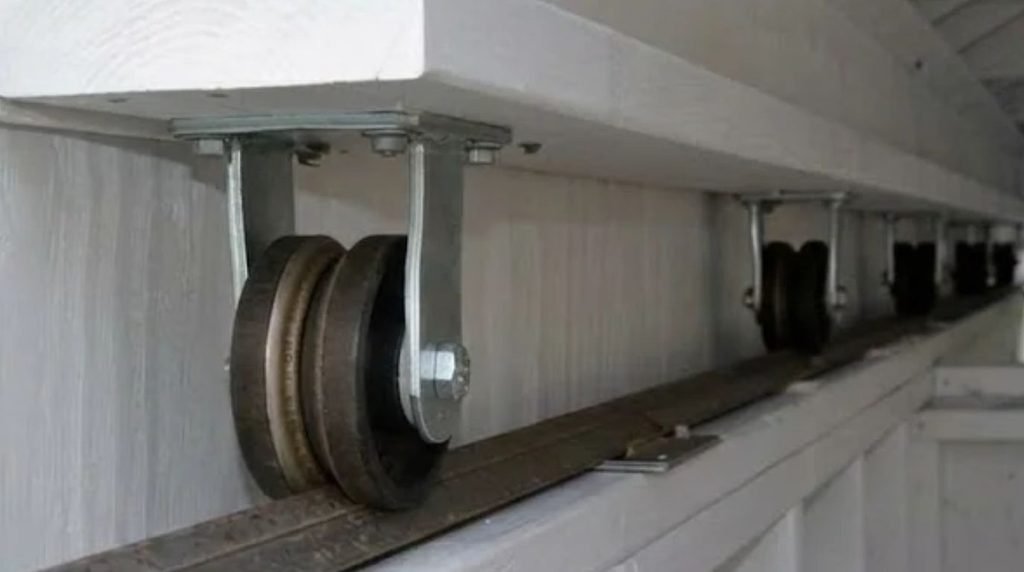
Les rails guident le toit. Ils doivent être robustes, stables, adaptés à la charge et surtout correctement alignés. Un mauvais alignement entraîne davantage de frottements, un effort moteur plus important, une usure prématurée, des déplacements irréguliers, voire un blocage complet.
Les roulettes portent la structure. C’est ici que l’on comprend pourquoi le poids ne suffit pas à choisir le moteur. Imaginez deux toits :
- Toit A : lourd, mais parfaitement équilibré et qui roule sans effort.
- Toit B : plus léger, mais avec une roulette qui force et des rails mal alignés.
Le toit A peut être plus facile à déplacer que le toit B. Le moteur ne soulève pas le poids du toit : il vainc les résistances au déplacement. Une mauvaise mécanique ne devient pas une bonne mécanique en ajoutant un moteur plus puissant. C’est pourquoi la conception du toit vient avant le choix du moteur.
Étape 4 : choisir le type de moteur
Une fois la mécanique validée, le moteur peut entraîner le toit. Plusieurs solutions existent.
Le choix dépend du poids, de la résistance au roulement, de la transmission, de la vitesse souhaitée, des forces propres à votre site et d’une marge de sécurité raisonnable. Un moteur sous-dimensionné fatigue et finit par bloquer. Un moteur largement surdimensionné coûte plus cher et sollicite inutilement la mécanique.
Étape 5 : anticiper le contrôleur et ses capteurs, même si on automatise plus tard
Beaucoup de lecteurs installent d’abord un toit motorisé, puis automatisent quelques mois plus tard. C’est une bonne approche, à condition de se poser cette question avant d’acheter le moteur :
Avec ce type de moteur, vais-je pouvoir trouver facilement un contrôleur adapté, avec ses capteurs de position ?
Un contrôleur ne sait pas piloter n’importe quel moteur ni lire n’importe quel capteur. Un moteur parfaitement adapté à la mécanique peut ainsi se révéler inutilisable avec le contrôleur que vous aviez prévu. Changer l’un des deux après coup oblige parfois à refaire une partie de l’installation. Moteur, contrôleur et capteurs forment un ensemble à vérifier avant tout achat.
Du toit motorisé au toit automatisé : le contrôleur et ses capteurs
Un moteur sait faire tourner un mécanisme. Il ne sait pas répondre à la question : « Où est le toit ? »
Pour le savoir, il faut des capteurs de position. Mais un capteur ne travaille jamais seul : il est directement relié au contrôleur, auquel il transmet ses informations. Le contrôleur les lit, détermine si le toit est ouvert, fermé, en mouvement ou dans une position inattendue, puis décide de démarrer, d’arrêter ou de bloquer le moteur.
C’est ce couple — capteurs et contrôleur — qui fait passer un toit motorisé à un toit automatisé.
Imaginez une commande de fermeture : le contrôleur doit pouvoir vérifier, grâce aux capteurs, que le toit est réellement arrivé en position fermée. Une commande sans retour d’information n’est pas une véritable automatisation.
Le rôle du contrôleur
Le moteur fait bouger le toit, les rails le guident, les roulettes le portent. Le contrôleur, lui, coordonne l’ensemble. Il peut gérer :
- l’ouverture et la fermeture ;
- le moteur ;
- les capteurs et les positions ;
- les sécurités ;
- la communication avec le logiciel astronomique.
Il est aussi le point de connexion des capteurs : c’est lui qui les lit et les interprète. Il impose donc, avec le type de motorisation, les types de capteurs avec lesquels il fonctionne. C’est un critère de choix à part entière.
Et si quelque chose ne fonctionne pas correctement ?
C’est l’un des points les plus importants d’un observatoire automatisé. Selon sa conception, le contrôleur doit pouvoir réagir à des situations anormales :
- un obstacle sur le trajet ;
- un blocage mécanique ;
- une position inattendue ;
- un capteur qui ne confirme pas la position ;
- une anomalie électrique ;
- un problème de communication.
La sécurité doit donc être pensée dès la conception du système, et non ajoutée après avoir installé le moteur.
Le toit dans la chaîne de l’observatoire
L’automatisation devient vraiment intéressante lorsque le toit communique avec le reste de l’installation. Des environnements comme ASCOM permettent aux équipements astronomiques compatibles de dialoguer entre eux :
Logiciel astronomique → contrôleur du toit (relié à ses capteurs) → moteur → toit roulant
Le toit devient alors un véritable élément de l’installation automatisée. Il ne s’agit plus de « faire tourner un moteur », mais de faire fonctionner ensemble la mécanique, la motorisation, les capteurs, la sécurité, le contrôleur et le logiciel.
Aurora 2.0 : un contrôleur pensé pour l’automatisation
Aurora 2.0, d’AstroRemote Systems, a été conçu pour piloter un toit roulant d’observatoire et l’intégrer à un environnement compatible ASCOM. Il gère l’ouverture et la fermeture du toit, sur commande ou par programmation, et inclut une fonction d’anti-collision entre le toit et le télescope.
Sa sécurité repose sur 17 protections réparties sur 3 niveaux, car elle ne doit pas dépendre d’un seul composant :
- Le matériel assure les fonctions physiques de contrôle et de protection. C’est le premier niveau de surveillance.
- Le firmware gère la logique interne du contrôleur et traite les informations venant des éléments connectés.
- Le pilote et l’utilitaire permettent de communiquer avec le contrôleur et de l’intégrer à l’observatoire.
Quels moteurs et quels capteurs fonctionnent avec Aurora 2.0 ?
Aurora 2.0 est compatible avec les moteurs de portails coulissants et de portes de garage, utilisant une technologie souvent appelée « commande séquentielle ». Il est fourni avec ses propres capteurs de position du toit ainsi qu’avec les câbles de liaison au moteur et à l’ordinateur.
Ce que choisissent les astronomes qui l’installent :
- Une conception et une fabrication françaises.
- Un support en français.
- Un contrôleur prêt à installer, sans kit à assembler.
- Des pilotes ASCOM et un utilitaire Windows dédié.
Peut-on construire soi-même un toit roulant automatisé ?
Oui, et c’est l’une des raisons pour lesquelles ce type d’observatoire séduit tant les astronomes amateurs. À condition de respecter l’ordre :
- Étudier l’environnement du site et l’architecture du chalet.
- Choisir le principe de toit amovible le plus simple.
- Construire la structure, installer les rails et les roulettes.
- Vérifier que le toit roule correctement.
- Choisir le moteur, en vérifiant qu’un contrôleur et des capteurs adaptés existeront.
- Installer le contrôleur et ses capteurs de position, puis les relier.
- Intégrer le système au logiciel astronomique.
Même si les étapes 6 et 7 sont différées, elles se préparent dès l’étape 5. Cette progression permet de résoudre les problèmes mécaniques avant d’ajouter la complexité de l’automatisation.
Les 6 erreurs fréquentes
- Choisir le moteur avant d’avoir étudié le site et l’architecture du chalet.
- Compliquer le toit alors qu’une solution plus simple existe.
- Négliger l’alignement des rails.
- Se focaliser uniquement sur le poids, au lieu du roulement et de l’environnement.
- Acheter un moteur sans vérifier qu’un contrôleur existe pour le piloter.
- Penser les capteurs et la sécurité après coup, ou les choisir indépendamment du contrôleur.
Alors, où est la vraie difficulté ?
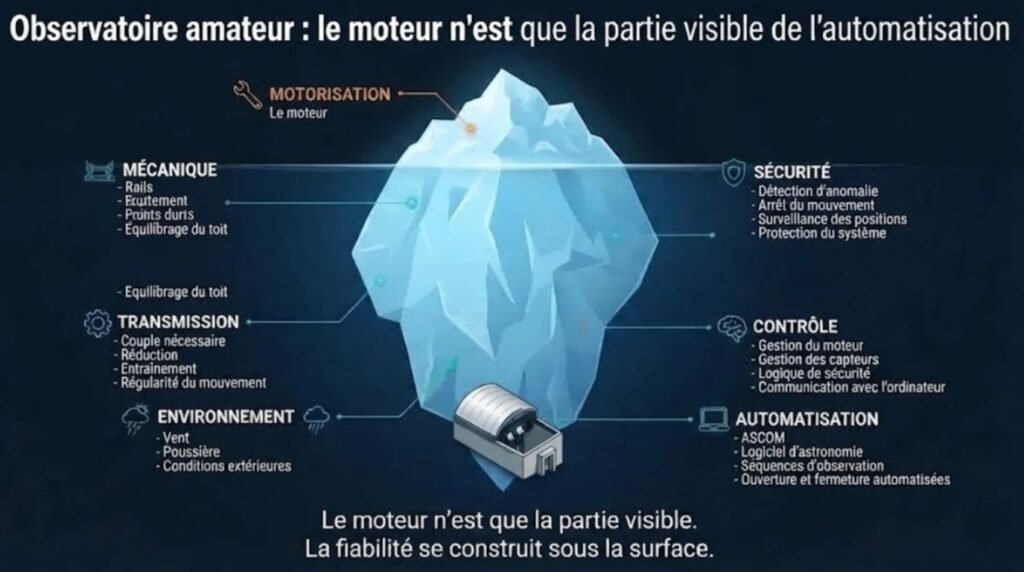
Faire bouger un toit est relativement simple. Le faire fonctionner de manière fiable, contrôlée et sécurisée demande de la méthode. Un véritable système automatisé doit pouvoir recevoir une commande, actionner le moteur, connaître la position du toit grâce à ses capteurs, gérer ses sécurités, détecter certaines anomalies et communiquer avec l’environnement astronomique. C’est cette combinaison qui sépare un toit motorisé d’un toit roulant automatisé.
À retenir
- On part du site et du chalet, pas du moteur.
- Le poids ne suffit pas à choisir le moteur. Le roulement et l’environnement déterminent l’effort réel.
- On choisit son moteur en pensant déjà à l’automatisation, car le contrôleur impose les types de moteurs et de capteurs avec lesquels il fonctionne.
- Automatiser un toit, ce n’est pas lui ajouter un moteur. Il faut coordonner motorisation, capteurs, sécurité et logiciel.
C’est précisément le rôle d’un contrôleur dédié comme Aurora 2.0.
Vous construisez votre observatoire ? Commencez par la bonne méthode
Découvrez notre article :
👉 Observatoire astronomique amateur : 12 points de vigilance à anticiper avant de construire